01 / CONTROL
움직임을 설계하다.
로봇의 경로와 속도, 주변 설비의 신호를 함께 설계합니다. 공정 순서를 명확히 정의하고 예외 상황에서도 안전한 상태로 돌아갈 수 있는 운전 로직을 구축합니다.
TECHNOLOGY & RESEARCH
제어·인지·연결의 기술을 현장의 조건에 맞게 통합합니다.
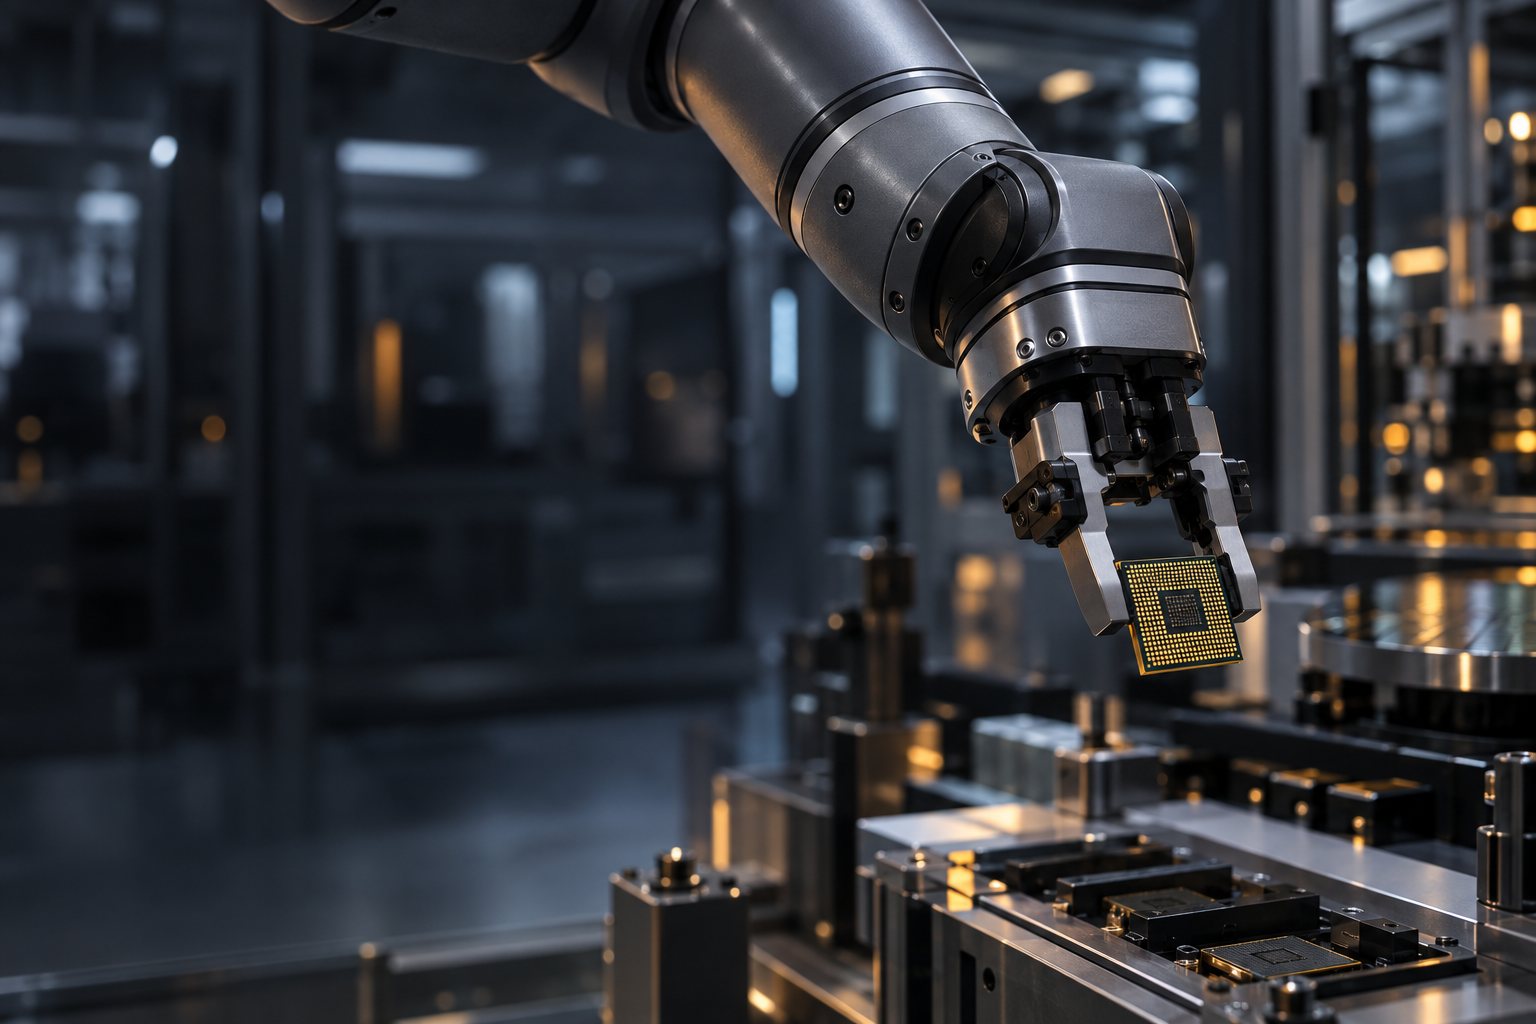
01 / CONTROL
로봇의 경로와 속도, 주변 설비의 신호를 함께 설계합니다. 공정 순서를 명확히 정의하고 예외 상황에서도 안전한 상태로 돌아갈 수 있는 운전 로직을 구축합니다.
02 / PERCEPTION
카메라와 센서가 읽은 정보를 실제 동작으로 연결합니다. 조명, 작업물의 편차와 판정 기준을 검증해 현장에서 반복 가능한 인식 조건을 만듭니다.
03 / CONNECTION
한 대의 로봇을 넘어 설비와 운영 시스템을 연결합니다. 이력과 작업 지시, 검사 결과를 필요한 범위에서 공유하고 사람이 확인할 수 있는 정보를 제공합니다.
04 / VALIDATION
대표 작업물과 경계 조건을 사용해 적용 가능성을 검증합니다. 파일럿 과정에서 확인한 제한과 개선점을 공유하고, 합의한 기준으로 도입 범위를 정합니다.
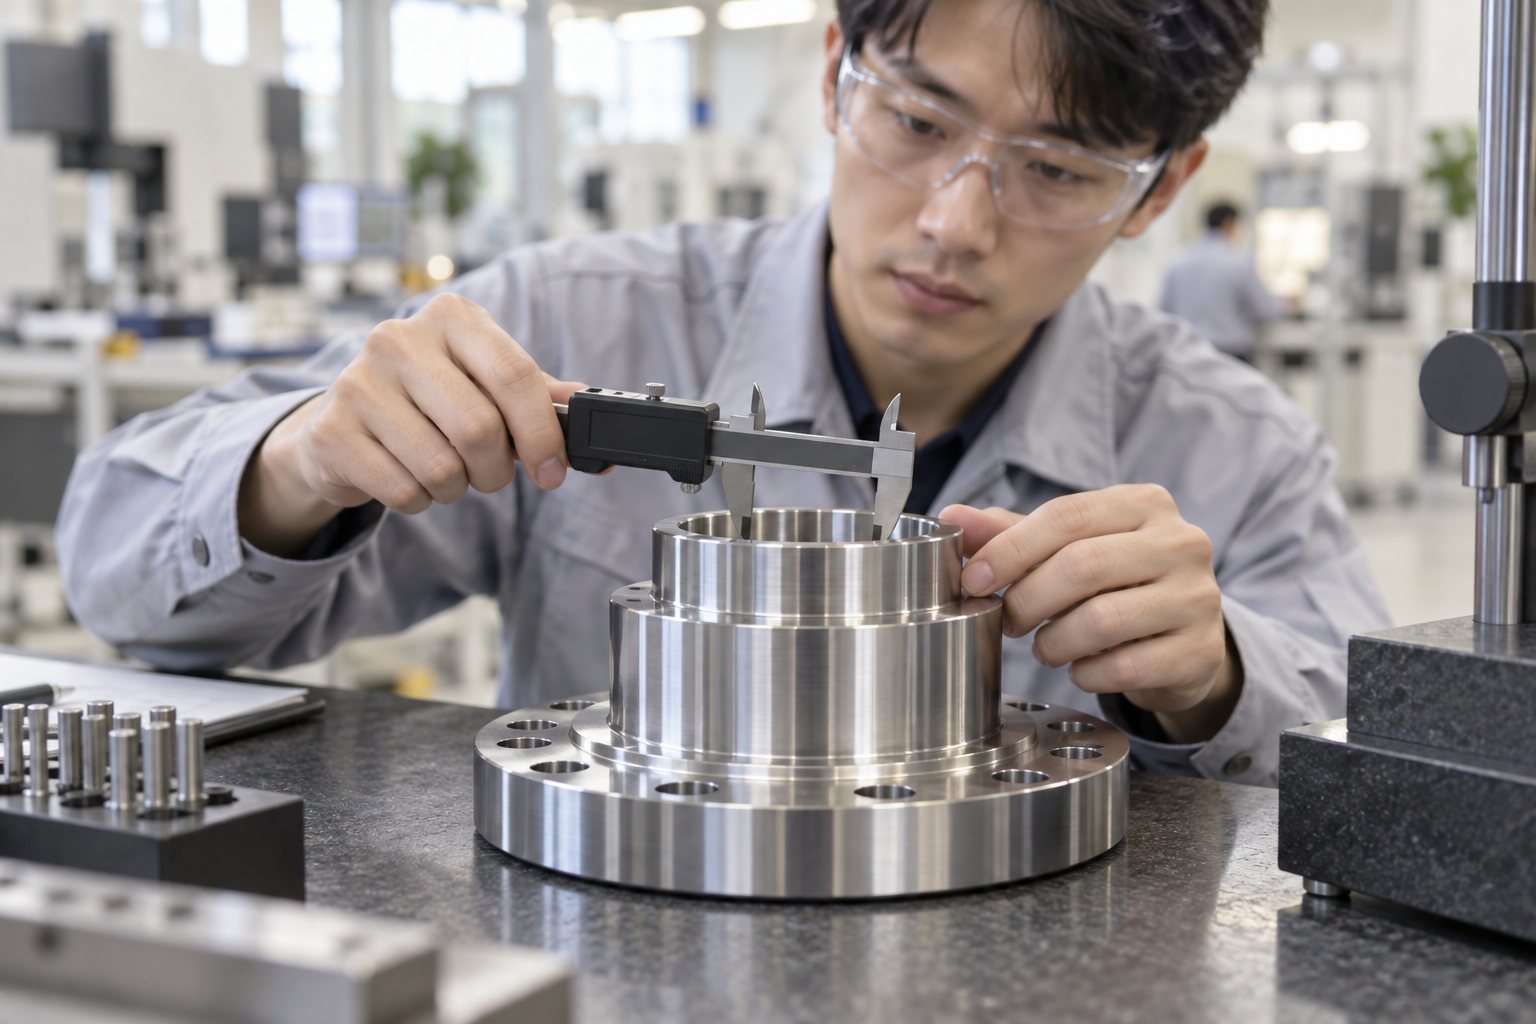
FROM LAB TO FLOOR
장비의 기능과 공정의 결과 사이에는 수많은 조건이 있습니다. 측정과 시험, 운영자의 피드백을 연결해 기술의 가능성을 현장의 일상으로 바꿉니다.
검증과 도입 과정 →